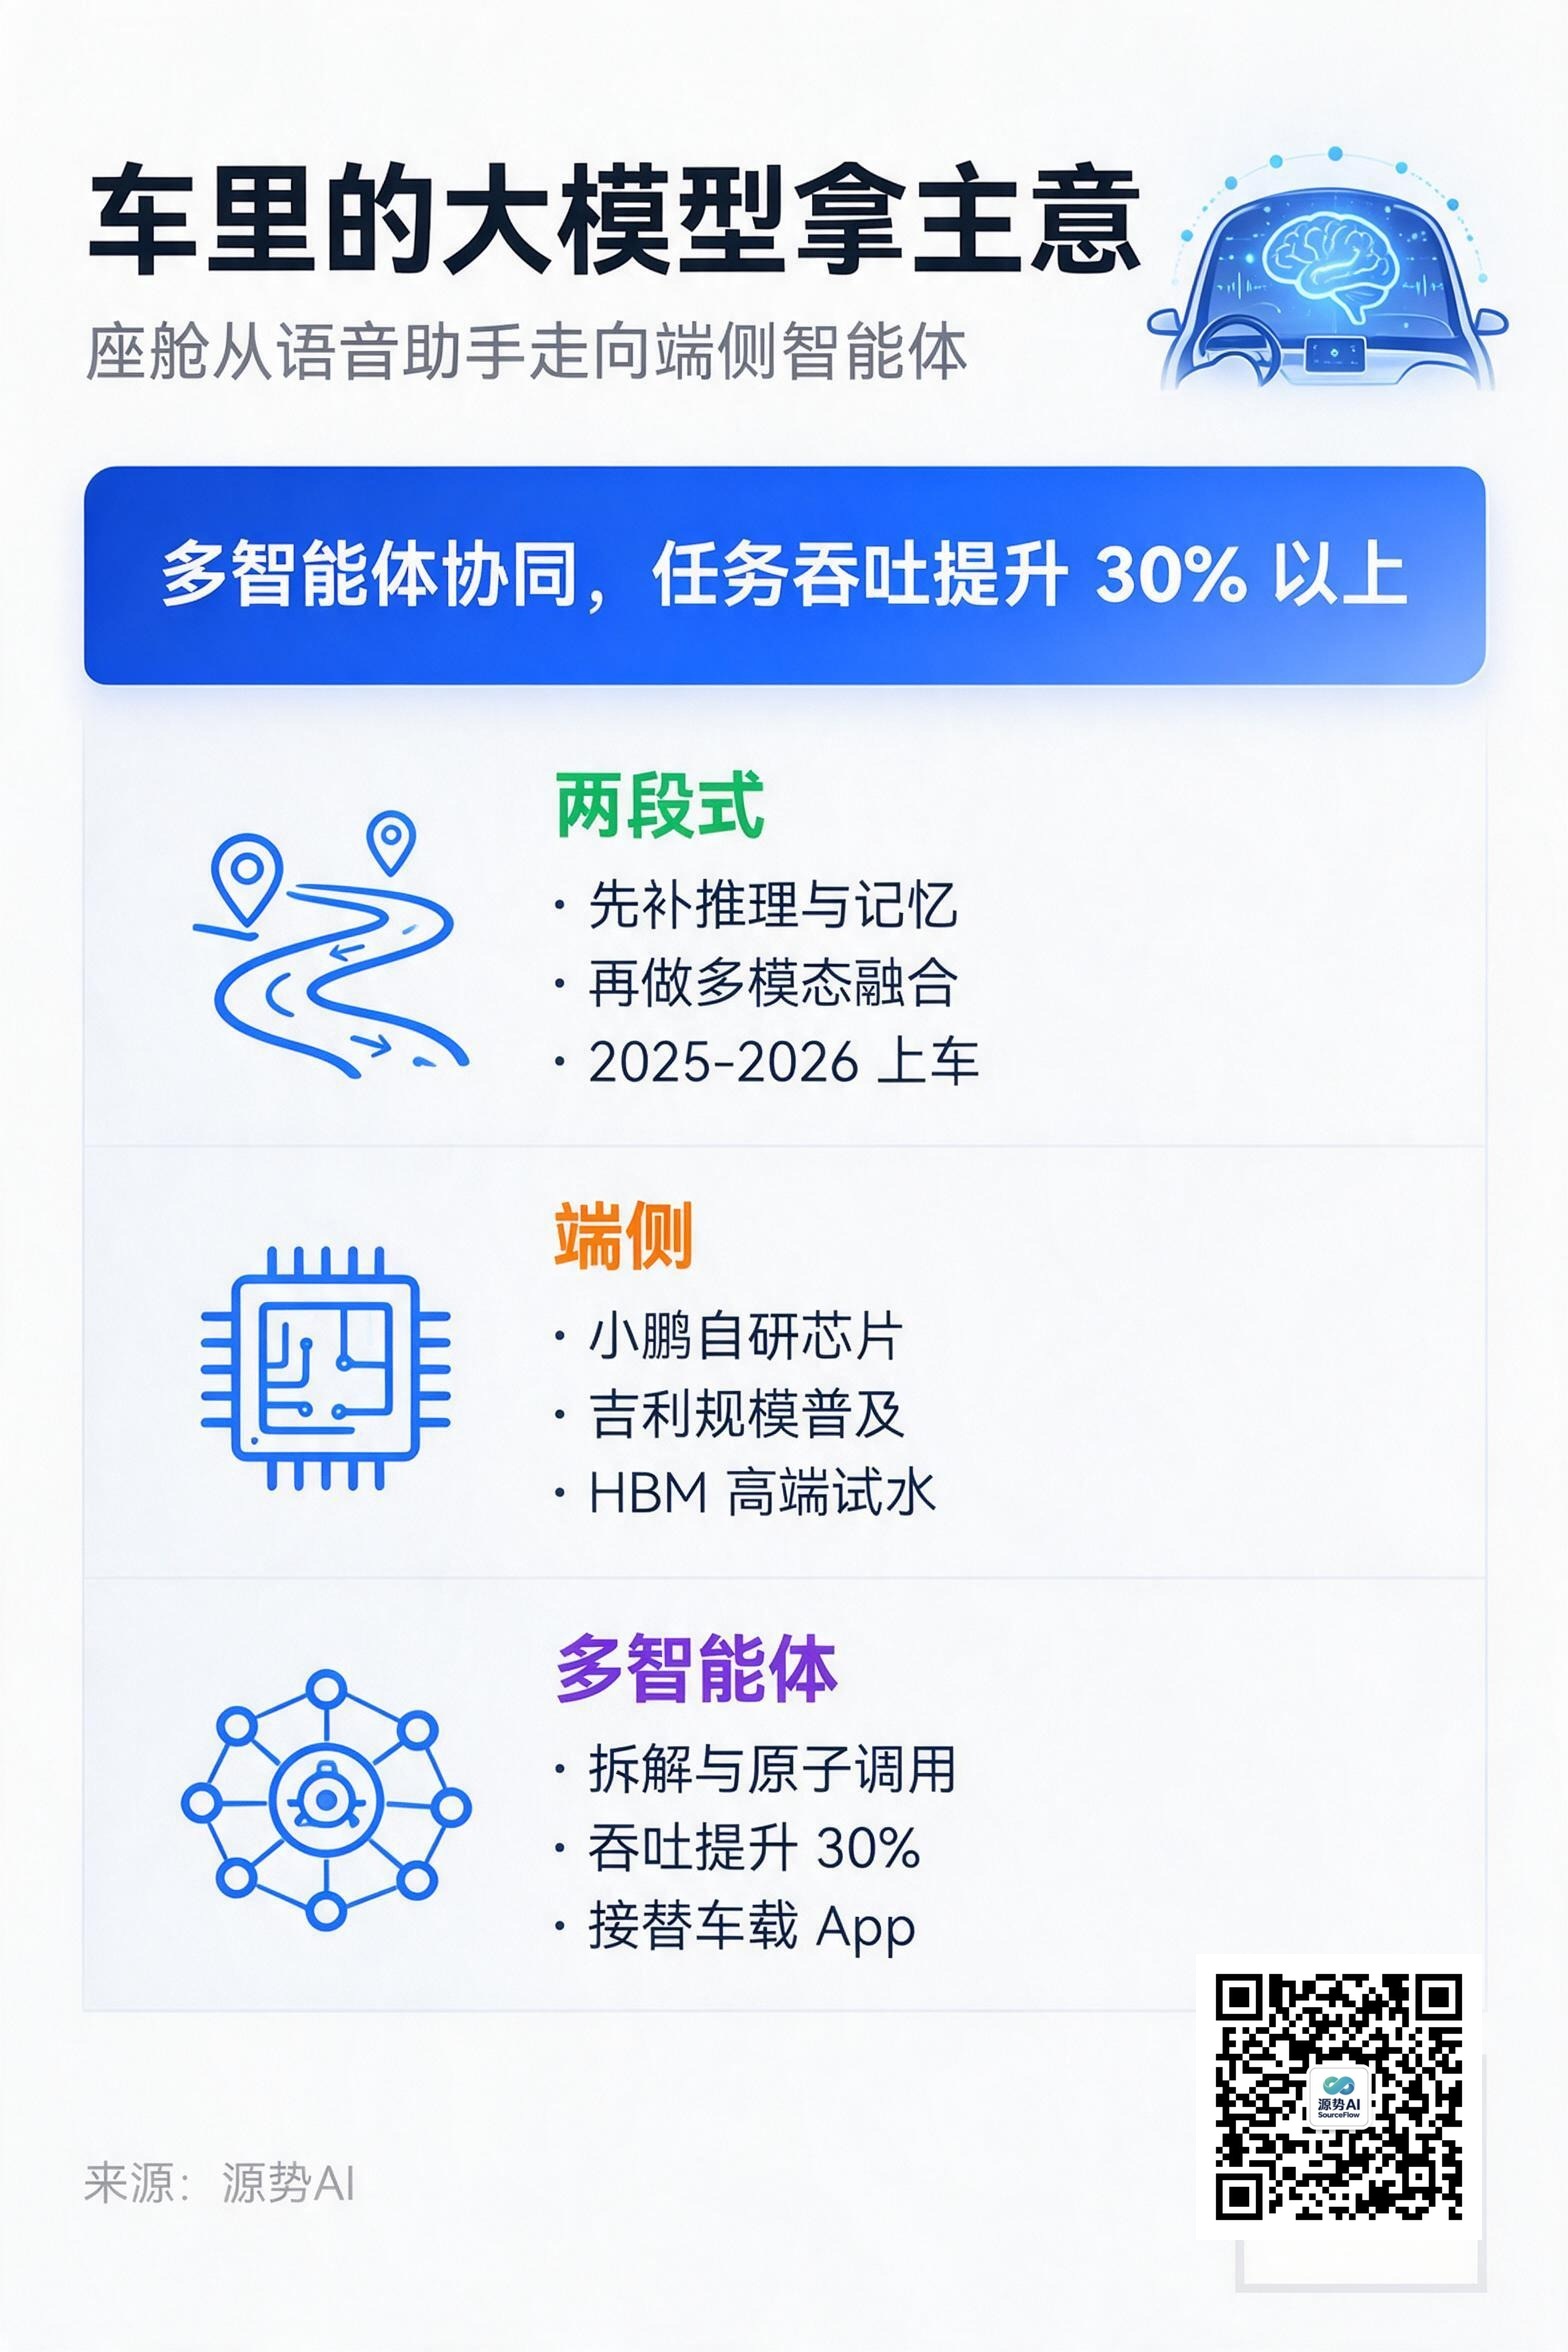
图注:一图读懂:座舱智能体的两段式路径、端侧大模型部署与多智能体协同。
语音助手只会"听懂指令、执行动作"的时代在收尾。中国汽车工程学会的座舱技术趋势报告把 2025 年定成端到端座舱智能体的起点:语音入口要长出记忆、规划和决策,端侧大模型开始上车,多智能体协同把"会开车的手机"往"以人为中心的座舱中枢"改。
从听懂指令,到自己做决定
报告把这条路径写成"两段式"。第一段,靠推理与记忆能力的突破,增强座舱在理解、规划、决策上的认知能力;第二段,把音频、视觉、车辆信号做多模态深度融合,最终做出场景化、个性化的智能服务(来源:《2025 年汽车智能座舱技术趋势》,2025 年 9 月)。
落地已经起步。2025 年,理想汽车通过 OTA 把语音助手升级为具备自主决策能力的智能体,带上记忆能力、端到端低延时和及时打断;报告预计 2025 到 2026 年,包括长城、蔚来在内的车企会陆续推出更接近端到端架构的座舱智能体(来源:《2025 年汽车智能座舱技术趋势》,2025 年 9 月)。
端侧大模型,先解决延时
报告指出,座舱向多模态大模型演进后,实时数据处理和隐私安全的要求同时抬高,把大模型放到端侧因此成了关键方向;难点是在响应速度、算力内存占用和功耗之间找平衡(来源:《2025 年汽车智能座舱技术趋势》,2025 年 9 月)。
2025 年,小鹏 P7 通过自研芯片和架构优化支持端侧大模型部署,提升算力利用率、压低推理延时;吉利走的是"灵活扩展、快速普及"的路子,目标是让大模型在端侧规模化部署(来源:《2025 年汽车智能座舱技术趋势》,2025 年 9 月)。
报告判断,未来一到三年,HBM 方案会凭高带宽、低功耗的优势先在部分高端车型试水;随着硬件成本下降和模型量化技术升级,端侧部署会成为新车型配置的重要选择。智能体的"记忆"也被分了层:短期存当前任务上下文,长期存用车习惯与偏好,才能在连续对话里不失忆、不反复问同一个问题(来源:《2025 年汽车智能座舱技术趋势》,2025 年 9 月)。
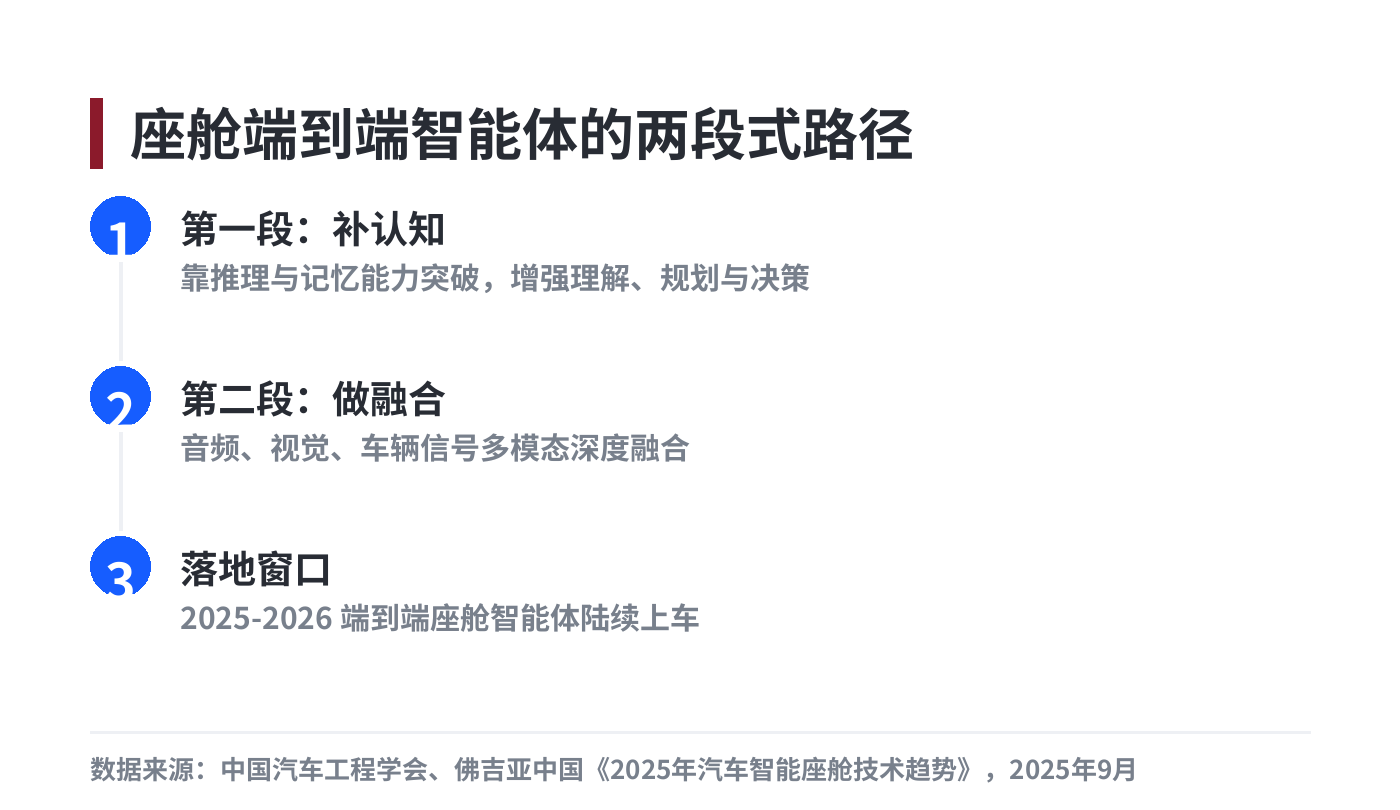
图注:先补推理与记忆能力,再做多模态深度融合,是报告给出的座舱智能体演进路径(来源:《2025 年汽车智能座舱技术趋势》,2025 年 9 月)
端侧这条线,不止座舱
把座舱放进更大的背景里看,会更清楚端侧智能为什么突然值钱。Counterpoint Research 在《2026 下一代边缘设备中人工智能、连接性与计算能力的三重融合》里描述的技术转向是同一件事:过去十年物联网靠"胶带"把独立处理器、分离无线模块和外部 AI 加速器拼在一起,导致对云端的僵化依赖,高延迟、带宽成本和数据隐私成了负担(来源:《2026 下一代边缘设备中人工智能、连接性与计算能力的三重融合》,Counterpoint Research,2026 年)。
该报告给出的转折点是"融合":把高性能 NPU 直接放在三频段无线电旁边,让无线链路从被动数据管道变成主动感知层——设备无须摄像头、也不用往返云端,就能在本地做人体存在检测或声学智能。随之而来的是三组数:物料清单成本最高降 25%、PCB 面积压到 100 平方毫米以下、延迟低于 10 毫秒,从而支撑本地毫秒级决策(来源:《2026 下一代边缘设备中人工智能、连接性与计算能力的三重融合》,Counterpoint Research,2026 年)。报告预计,到 2030 年全球 54% 的宽带 CPE 设备出货量会采用 Wi-Fi 7(来源:《2026 下一代边缘设备中人工智能、连接性与计算能力的三重融合》,Counterpoint Research,2026 年)。
放到座舱里看,这三组数字的意义很直接:物料成本决定端侧方案能不能下放到中低端车型,PCB 面积决定座舱主板还能不能塞下更多传感器和天线,10 毫秒级延迟则对应语音唤醒、手势响应这类"不能等"的交互。也就是说,座舱端侧化的天花板,不只是模型够不够小,还有单板成本与面积够不够低。(来源:《2026 下一代边缘设备中人工智能、连接性与计算能力的三重融合》,Counterpoint Research,2026 年)
国内这条线同样在推进。电信终端产业协会的《手机智能体技术研究报告 2026》给了一个直观的尺度:靠轻量化技术,两年间在 MMLU 基准上达到同等性能的端侧模型,参数规模缩减了 142 倍;报告同时强调,端侧负责处理高敏感数据、感知用户状态、管理本地权限和触发工具,复杂推断仍留给云侧——端云协同是当前的主流架构(来源:电信终端产业协会《手机智能体技术研究报告 2026》)。
多智能体,把操作步骤压下去
单智能体解决"够不够聪明",多智能体解决"够不够顺"。报告说,多智能体协同要突破垂直领域服务的专业化封装、主智能体对任务的智能拆解与原子化调用,避免重复交互和界面频繁切换,能把任务吞吐量提升 30% 以上(来源:《2025 年汽车智能座舱技术趋势》,2025 年 9 月)。
2025 年,美团、肯德基等企业已经和车企跨界打通场景服务,语音点餐、路径规划都在其中;报告预计 2026 年,多智能体交互会逐步接替现行的车载 App 交互方式(来源:《2025 年汽车智能座舱技术趋势》,2025 年 9 月)。
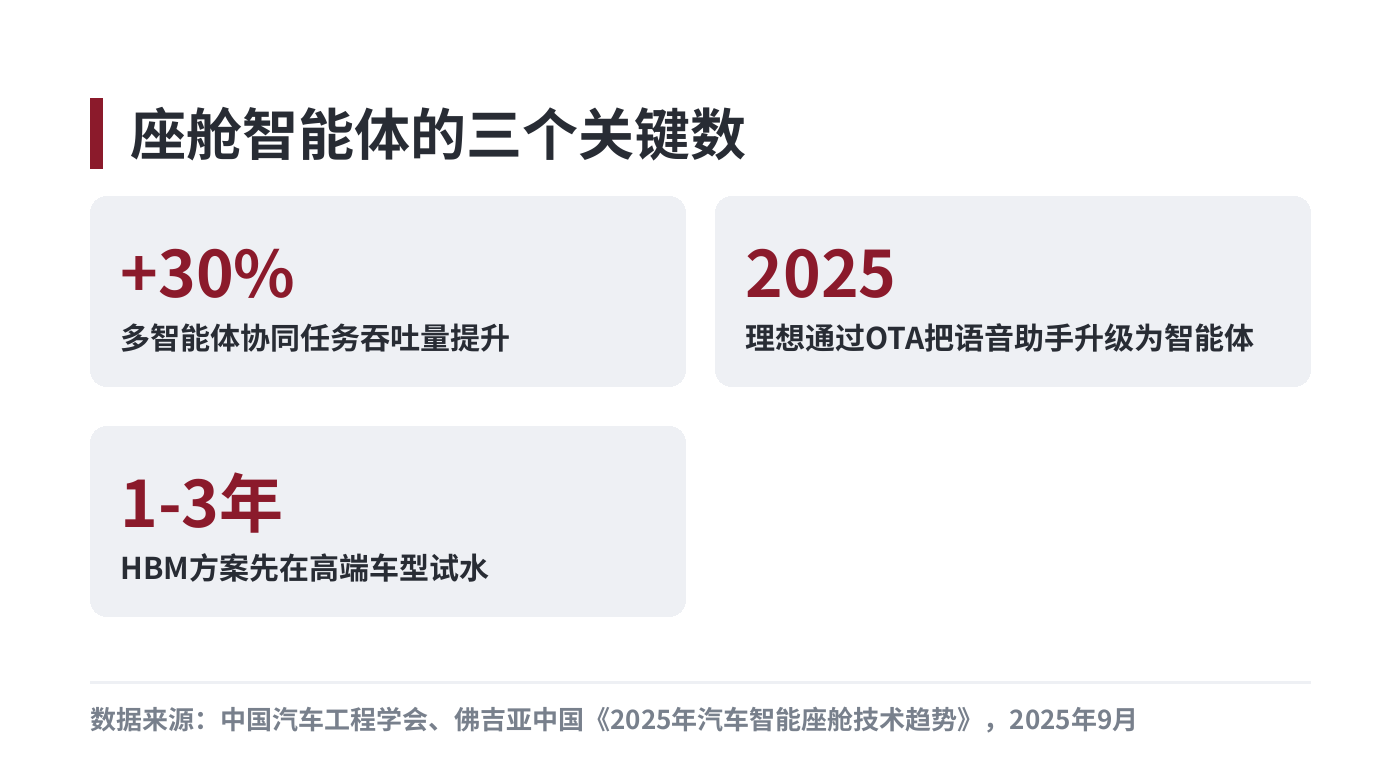
图注:多智能体协同的关键不是模型更大,而是把垂直服务封装好、让主智能体做原子化调用;报告测算任务吞吐量可提升 30% 以上(来源:《2025 年汽车智能座舱技术趋势》,2025 年 9 月)
架构在变,交互也在变
座舱想做跨域协同,底层架构得先动。报告梳理的路径是分布式到域集中式,再往"中央计算 + 区域控制"走,目的就是打通座舱与整车其他域之间的数据壁垒,让座舱有能力自主规划并执行跨域协同操作(来源:《2025 年汽车智能座舱技术趋势》,2025 年 9 月)。
交互界面也在跟上。HUD 沿 C-HUD、W-HUD 到 AR-HUD 的路径演进,把导航、辅助驾驶信息和实时 AR 融合进同一层显示;小鹏在探索 AR-HUD 与智能辅助驾驶系统的深度融合,把车辆感知的环境模型实时转成 AR 标识(来源:《2025 年汽车智能座舱技术趋势》,2025 年 9 月)。
需要补一句限定:报告给的是趋势判断,不是量产账。端侧大模型的成本优势要等硬件降价和模型量化同时到位才会兑现;多智能体带来的吞吐提升,也建立在"任务能被干净拆解"的前提上——如果指令含糊、场景松散,拆解和调用的额外开销反而会吃掉收益。这两条都不是自动成立的,落地时得拿真车数据回测。
源势AI观点
第一,座舱是端侧大模型最好的一块试验田。车规级硬件、相对封闭的场景、明确的实时性要求,逼着厂商把量化、端侧推理、端云协同一次做扎实——这些能力做熟了,有机会外溢到手机、眼镜等其他终端。
第二,多智能体协同比"换个更大的单模型"更快见效。报告里那次吞吐提升来自流程编排,不是模型升级。做座舱方案时,先把任务拆解和原子化调用做对,往往比堆参数更省事。
第三,端侧的想象力在"融合",不在"堆芯片"。Counterpoint 描述的那条路——NPU 贴着无线电、感知就地完成——省下的不只是延迟,还有云端的带宽和隐私成本。选型时先问"这一步能不能在本地闭环",比先问"要不要上更大算力"更有效。
从"人适应车"到"车适应人",中间隔的不是一个模型,而是一整套把自主决策关进笼子的工程。
话题标签:#智能座舱 #端侧大模型 #车载智能体